如何从零DIY复刻一只可爱的Microduck
Microduck是一只约25 cm高的小型双足机器人。这家总部位于布鲁克林的公司通常被描述为开源人工智能模型的GitHub,在Nvidia以129亿美元收购该公司的消息传出后不久,推出了四种配色的Microduck。该机器人是与Hugging Face的子公司Pollen Robotics合作开发的。
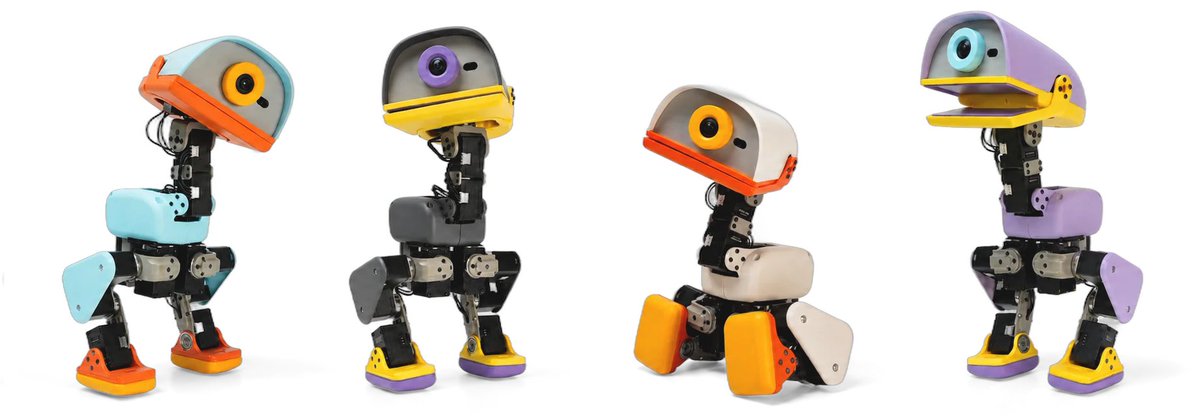
Microduck用15个Dynamixel舵机构成双腿、颈部、头部和嘴部,其中14个关节由行走策略控制,嘴部单独控制。主控板持续读取舵机位置和 IMU 姿态,把这些数据交给一个ONNX 神经网络,再把网络输出转换成新的关节目标。这个循环每秒运行50次与传统预先写好每一步关节角度的机器人不同,Microduck的步态先在MuJoCo仿真器中通过强化学习训练,再部署到真机。
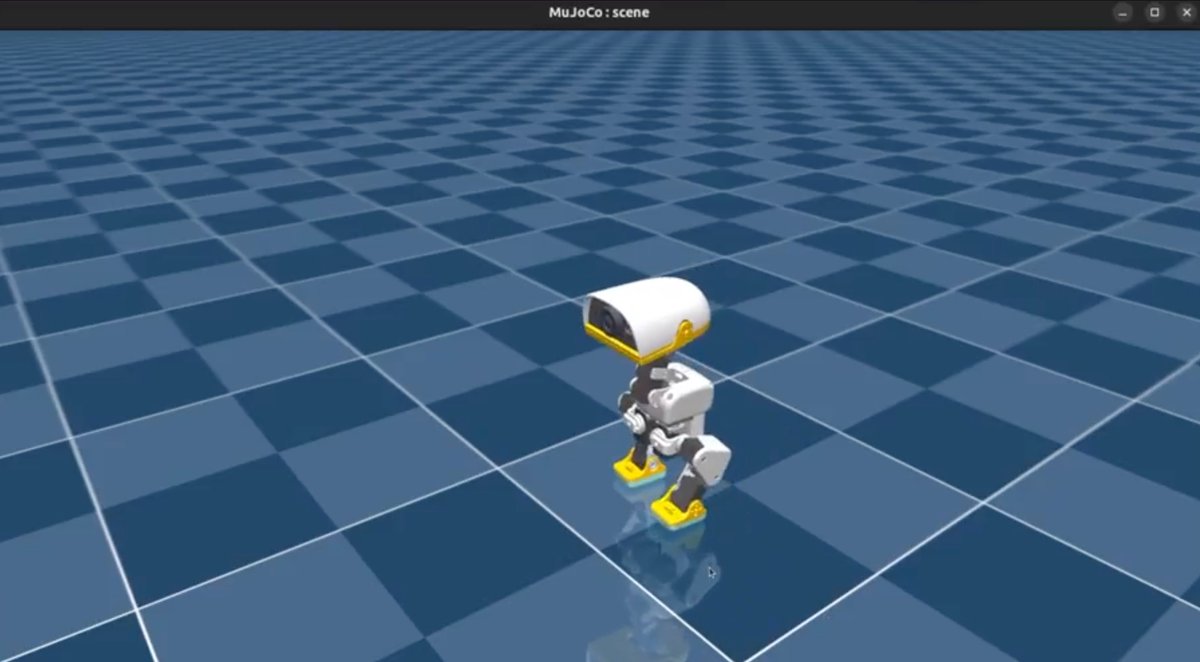
因此,复刻工作需同时完成四件事:
• 重建与仿真模型一致的机械结构
• 搭建舵机、电源、IMU 和主控系统
• 让真机使用与训练一致的关节顺序、坐标系和控制频率
• 将训练策略导出为 ONNX,并分阶段调试到能够站立和行走
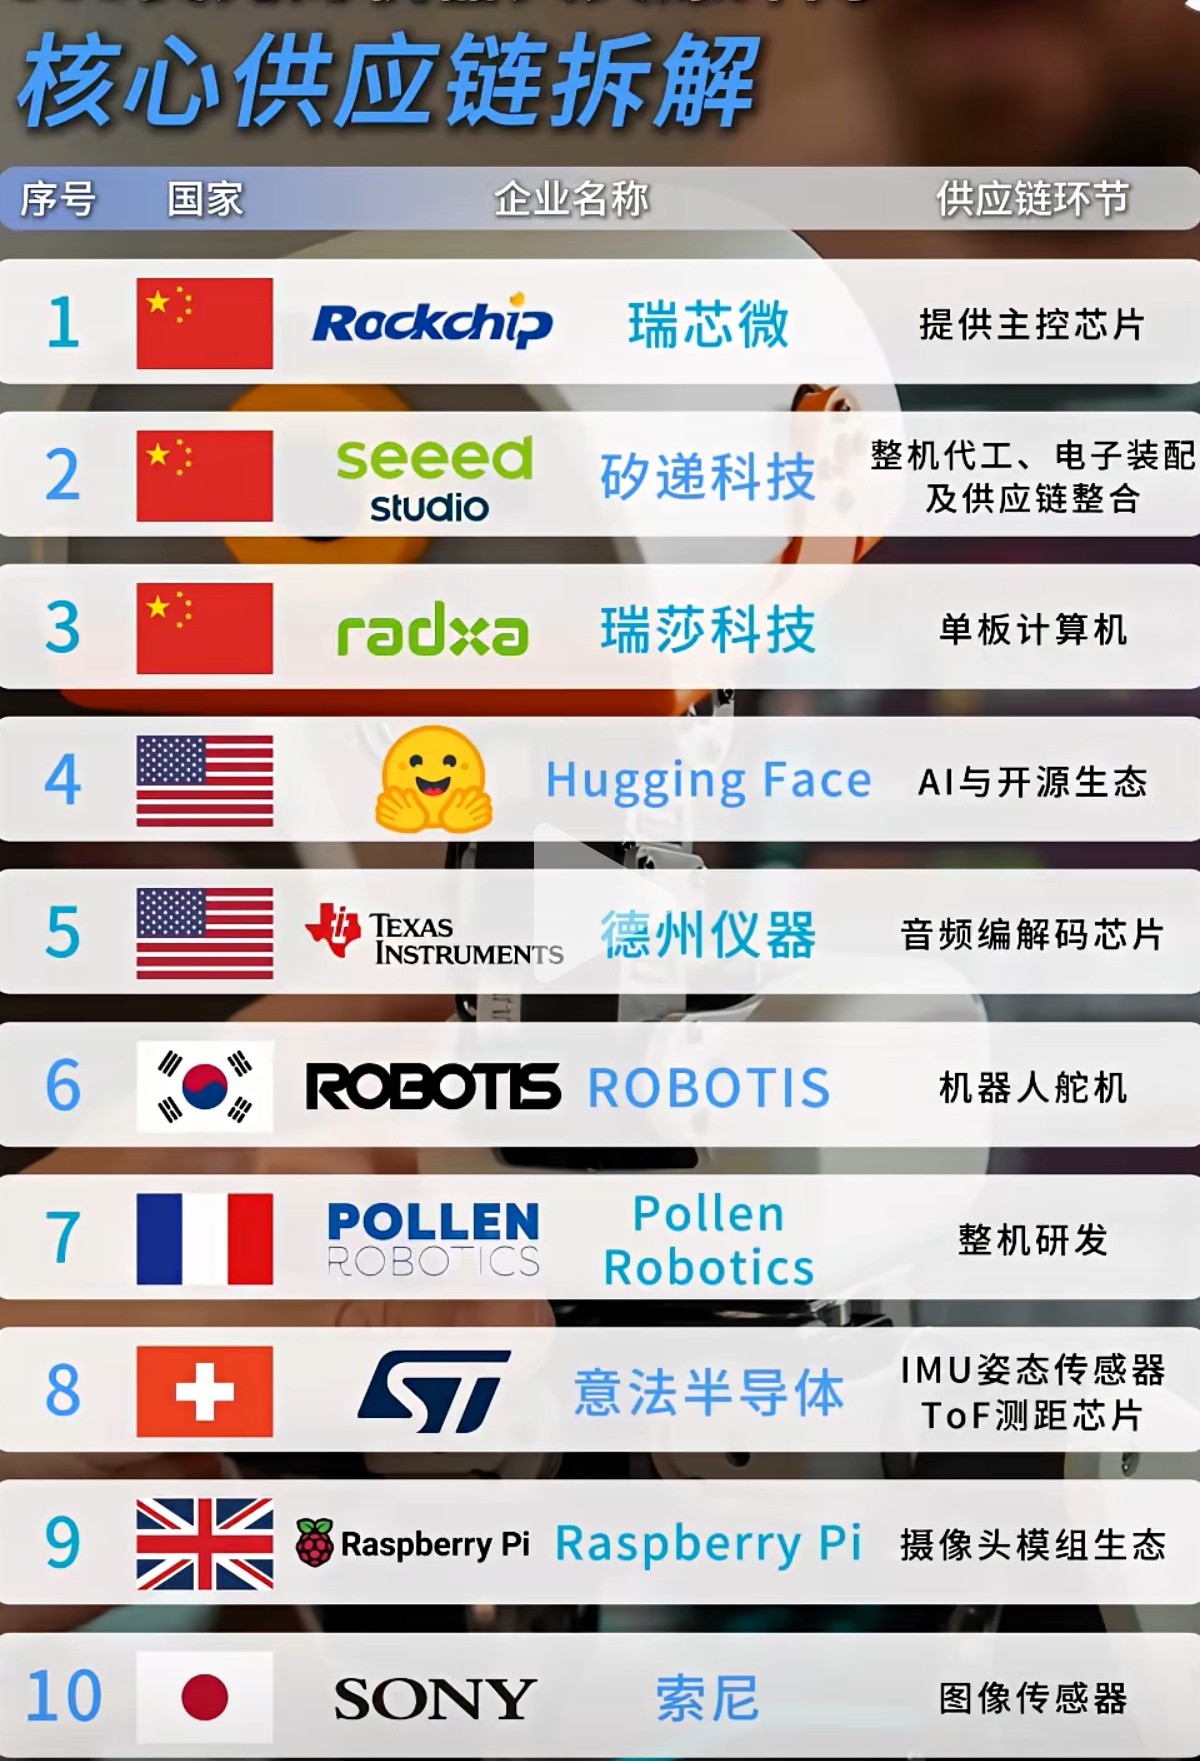
机器人组成部分
从机械上看,Microduck可以分为躯干、左右腿和头颈三条运动链:
• 躯干是整机根节点,安装主控、电源、电池和通信板
• 每条腿有髋 yaw、髋 roll、髋 pitch、膝和踝五个关节,两条腿共10个
• 头颈有颈俯仰、头俯仰、头偏航和头侧倾四个策略关节
• 嘴部还有一个单独舵机,因此总数是 15个舵机、14个策略动作
• 运动 IMU 安装在机身上,为策略提供角速度和重力方向
机器人站立时,神经网络每20 ms 根据最新姿态重新计算下一组关节目标。被轻推或落脚产生偏差后,下一周期的动作会随状态变化,这就是它能够闭环保持平衡的基础。
开始前需要什么基础
• 你不需要是强化学习专家,但最好具备以下基础:
• 会使用终端执行命令,能安装 Linux 软件和查看日志
• 会使用一种CAD软件,并做过基本的3D打印装配
• 能使用万用表,理解电压、电流、共地和稳压的概念
• 了解舵机的ID、零位、方向和机械限位
如某一项还不熟悉,可先完成仿真和单舵机台架,暂时不要直接制作整机。
七个关键词
|
词语 |
在本项目中的含义 |
|
MJCF |
描述机器人刚体、关节、质量、惯量、网格和碰撞关系的 XML 模型 |
|
MuJoCo |
运行 MJCF、模拟机器人运动和接触的物理仿真器 |
|
Dynamixel |
带位置反馈、可设 ID、能通过总线批量通信的智能舵机 |
|
ONNX policy |
训练完成后导出的神经网络;输入机器人状态,输出 14 个关节动作 |
|
sim-to-real |
让仿真中学会的动作尽可能迁移到真实机器人上的过程 |
|
home pose |
所有关节共同使用的参考姿态;策略动作会在这组基准角度上叠加 |
|
commit |
Git 仓库某一时刻的版本哈希;记录它才能复现同一套代码和模型 |
本教程带你做到的程度
最终目标是一只能够完成以下闭环的复刻鸭:IMU和舵机产生状态数据,主控以50 Hz运行策略,15个舵机收到目标位置,机器人完成站立和行走。
摄像头、ToF、音频和NFC属于后续扩展,不影响第一版行走闭环。
整个过程分成七个阶段:
1.固定源码版本
2.跑通仿真
3.MJCF → 装配图与CAD
4.机械试制电源、总线与IMU
5.主控与运行时
6.校准、训练与ONNX
7.分级真机调试
官方仓库用于确定控制接口、仿真和部署流程,第三方microduck-replica用于恢复装配关系并辅助 CAD重建。
目录
1.系统架构与控制链
2.舵机、动作与关节顺序
3.61维观测与ONNX 契约
4.材料与工具
5.跑通仿真
6.从 MJCF 重建装配图与CAD
7.电源与Dynamixel总线
8.IMU 到Dynamixel桥接
9.主控、Linux与运行时
10.舵机编号、零位与整机校准
11.训练、导出与部署策略
12.分级真机调试
13.硬件变化与重新训练
14.常见故障排查
15.项目验收清单
1. 系统架构与控制链
先不要急着购买零件,理解数据怎样在机器人里流动,后面的接线、校准和部署才不会变成照抄命令。
可以把Microduck看成“主控电脑 + 一条设备总线 + 传感器 + 神经网络”:
1.主控从总线读取状态
2.神经网络计算动作
3.主控再把动作写回舵机
1.1 硬件路径
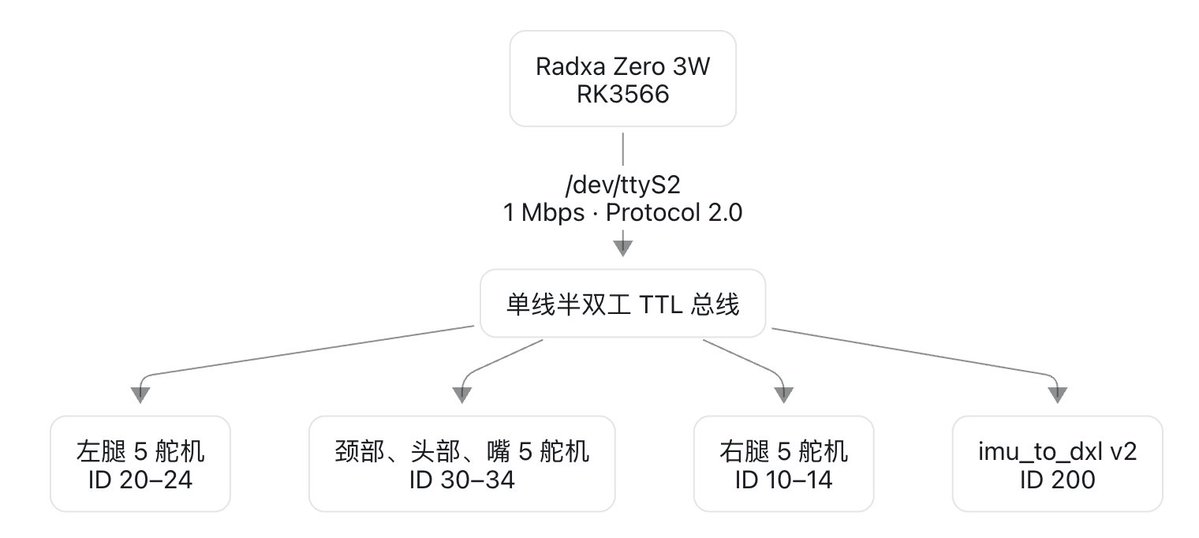
这里的单线指单根数据线,完整连接仍包含数据、VDD和GND。
1.2 每个20 ms周期发生什么
官方robotd当前设计为50 Hz:
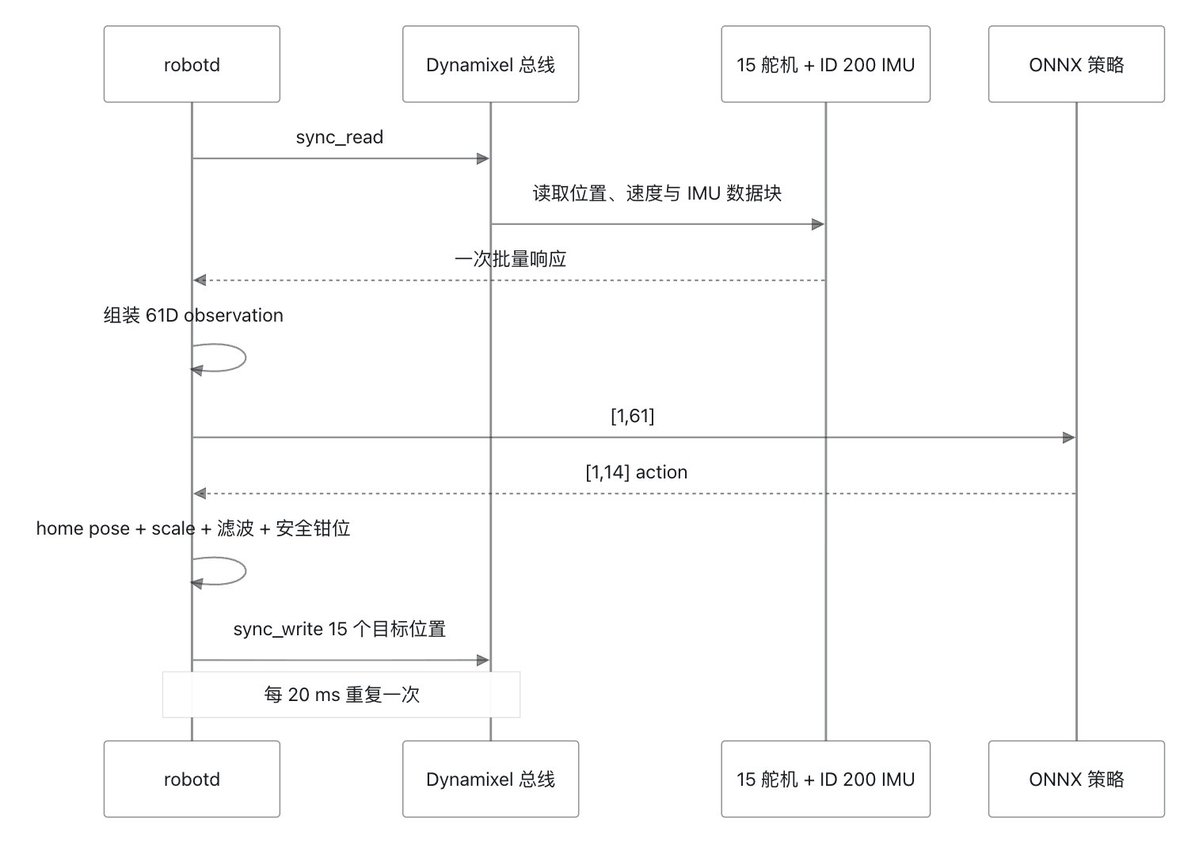
电压和温度不需要塞进每个20 ms周期。官方设计每秒另读一次慢速传感器寄存器,降低总线占用。
1.3 软件服务
官方运行时是Rust workspace,没有采用ROS作为核心框架。当前架构把职责拆成多个守护进程:
|
服务 |
主要职责 |
|
robotd |
50 Hz 控制环、舵机总线、IMU、策略、安全 |
|
configd |
Wi-Fi、身份、配对和系统配置 |
|
updaterd |
签名更新、健康检查和自动回滚 |
|
btd |
手机 BLE 入口 |
|
padd |
手柄输入并发送高层 intent |
|
mediad |
摄像头、音频、WebRTC 和部分感知 |
|
tofd |
8×8 ToF 深度流 |
控制接口使用 Unix socket 上的 JSON-RPC。
客户端发送“走多快、头看哪里、执行什么动作”,不是直接远程写舵机寄存器。
2. 舵机、动作与关节顺序
现在把控制链落到具体关节上。Microduck有15个物理舵机,但行走策略只输出14个动作,因为嘴部不参加步态控制。运行时需要把14个动作插入一个包含嘴部槽位的15元目标数组,再发送到总线。
这是整个项目最不能凭直觉重排的部分。顺序错一位,网络仍然能正常推理,但动作会被送到错误的关节。
2.1 策略动作顺序
|
Action 索引 |
关节 |
对应总线 ID |
|
0 |
左 hip_yaw |
20 |
|
1 |
左 hip_roll |
21 |
|
2 |
左 hip_pitch |
22 |
|
3 |
左 knee |
23 |
|
4 |
左 ankle |
24 |
|
5 |
neck_pitch |
30 |
|
6 |
head_pitch |
31 |
|
7 |
head_yaw |
32 |
|
8 |
head_roll |
33 |
|
— |
mouth ,不在策略动作中 |
34 |
|
9 |
右 hip_yaw |
10 |
|
10 |
右 hip_roll |
11 |
|
11 |
右 hip_pitch |
12 |
|
12 |
右 knee |
13 |
|
13 |
右 ankle |
14 |
2.2 14 维动作到15槽目标数组
在运行时内部,15个电机目标可以理解为:
[左腿 5 | 头颈 4 | 嘴 1 | 右腿 5]
0..4 5..8 9 10..14
策略动作数组则是:
[左腿 5 | 头颈 4 | 右腿 5]
0..4 5..8 9..13
不能把action 9直接写给15槽数组的index 9。那会把右髋命令写到嘴上,并让整条右腿错位。
2.3 被动关节不是策略关节
轮子和回差模型中的关节使用passive_* 命名。它们可能出现在MuJoCo的qpos/qvel中,但不进入 14 维策略关节列表。
对roller或backlash模型写自定义代码时,应使用官方辅助函数解析舵机关节,不要硬编码 MuJoCo索引。
3. 61维观测与ONNX契约
神经网络并不会直接看到机器人,它只接收一个按固定顺序排列的61维数字数组,其中包含 IMU、关节状态、上一时刻动作和运动命令,网络返回14个动作值。
所谓部署契约,就是训练端和真机端必须对这些数字的顺序、单位和缩放达成完全一致。
最容易犯的错是网络能够运行、输入形状也正确,但某些字段顺序或单位不一致,导致真机做出错误动作。
3.1 完整布局
|
区间 |
维度 |
内容 |
|
0..3 |
3 |
躯干坐标系角速度 gyro ,rad/s |
|
3..6 |
3 |
躯干坐标系中的投影重力 projected_gravity ,单位向量 |
|
6..20 |
14 |
关节位置减去 home pose,rad,嘴部除外 |
|
20..34 |
14 |
关节速度,rad/s,嘴部除外 |
|
34..48 |
14 |
上一时刻策略的原始输出,动作缩放前 |
|
48..61 |
13 |
命令块 |
命令块为:
twist(3) + head_pose(4) + body_pose(6)
当前运行时文档进一步明确其顺序:
48. .51 vx, vy, vyaw
49. 51..55 neck_pitch, head_pitch, head_yaw, head_roll
55..61 body x, y, z, roll, pitch, yaw
其中 vx、vy 使用 m/s,vyaw 使用 rad/s。四个头部目标和 body 的 roll、pitch 使用 rad,body 的 z 使用 m。
运行时把 body 的 x、y 和 yaw 固定为零,z、roll、pitch 只有在 body-pose 模式下才非零。
固定为零不代表可以删掉这些槽位,共享61维布局正是不同策略能够切换的前提。
3.2 ONNX 必须满足的条件
• 输入形状是 [1, 61]。
• 输出形状是 [1, 14]。
• 关节顺序与上节一致。
• 单位、符号、home pose和动作缩放与训练一致。
• 观测归一化器已经烘进ONNX。
• 推理前应先做一次warm-up,避免第一次调用延迟出现在控制周期中。
3.3 归一化与导出
在仿真里直接play时,框架会应用训练时的观测归一化器,因此一个错误导出的网络可能仍然表现正常。
真机运行时没有外部Python训练器替你补这一步,必须使用官方导出路径:
bash
uv run scripts/export.py \ Mjlab-Velocity-Flat-MicroDuck \ --wandb-run-path <entity/project/run_id>
不要手工把 .pt checkpoint 转 ONNX 后就部署。
4. 材料与工具
第一版先围绕“能站、能走”的核心闭环采购。摄像头、ToF、音频和NFC不参与基础行走,可以在步态稳定后再增加。
下面的BOM是功能清单,不要求一次买齐。建议先购买主控、1–3 个舵机、总线接口和限流电源完成台架测试,再扩展到15个舵机和整机结构。
4.1 最小核心BOM
|
类别 |
建议 |
说明 |
|
主控 |
Radxa Zero 3W,RK3566 |
当前运行时目标平台 |
|
舵机 |
Dynamixel XL330 ×15 |
14 个策略关节 + 1 个嘴部舵机 |
|
具体舵机变体 |
第三方资料推断为 XL330-M288-T |
市售版电压规格与 RL 电压模型存在差异,采购前必须核对 |
|
运动 IMU |
imu_to_dxl v2 兼容板 |
总线 ID 200 |
|
IMU 芯片 |
LSM6DSV16X |
与当前 v2 数据路径匹配 |
|
电池 |
NP-F550 类 2S 锂离子 |
可拆卸电池形态 |
|
结构件 |
从 MJCF/STL 重建并参数化 |
不能直接把仿真网格当生产件 |
|
总线接口 |
1 Mbps、3.3 V 逻辑、单线半双工 TTL |
Dynamixel Protocol 2.0 |
|
电源转换 |
主控稳定 5 V;舵机侧独立稳压母线 |
电压按舵机数据手册设计 |
|
电源保护 |
保险丝、总开关、快速断电和反接保护 |
台架和整机都需要 |
4.2 可选感知与交互
|
功能 |
当前资料指向 |
说明 |
|
摄像头 |
IMX219 / Raspberry Pi Camera v2 路径 |
第三方根据设备树推导 |
|
ToF |
VL53L5CX 或 VL53L8CX,8×8 |
当前 tofd 支持两代 |
|
音频 codec |
TLV320AIC3104 |
第三方逆向 HAT |
|
第二 IMU |
BMI088,当前路径可能 dormant |
不进入当前 RL 观测 |
|
NFC |
官方产品有两天线 |
第一版行走验证不需要 |
4.3 工具
• 数字万用表
• 可调限流电源
• 逻辑分析仪或示波器
• Dynamixel USB/TTL 调试接口
• 精度至少 0.1 g 的电子秤
• 游标卡尺
• FDM 或树脂打印机
• CAD 软件
• 螺纹规、钻头、铰刀和热熔螺母工具
• 机械吊架或测试绳
• 护目镜和耐火电池袋
第三方逆向认为,整机主要使用M2紧固系统,并推断了轴承尺寸和孔型。
5. 跑通仿真
第一项实际操作是在电脑上跑通官方训练环境,这样做有两个目的:
• 确认软件依赖和任务名称正确
• 在制作硬件前,亲眼看到策略的输入、输出和机器人关节如何对应
不需要真实舵机,主要是测试通过、训练冒烟测试能够运行,并能在仿真中播放一个策略。
5.1 获取三套资料
bash
git clone https://github.com/pollen-robotics/microduck.git
git clone https://github.com/pollen-robotics/microduck_rl.git
git clone https://github.com/fanhao375/microduck-replica.git
作用分别是:
|
仓库 |
用途 |
|
microduck |
真机 Rust 运行时、服务、设备树、配置和控制设计 |
|
microduck_rl |
MuJoCo 模型、训练环境、PPO、BAM、导出和 CPU 推理 |
|
microduck-replica |
第三方装配重建、紧固件和电控逆向参考 |
5.2 准备训练环境
当前 microduck_rl 要求 Python >=3.12,<3.13,并使用 uv 管理环境。
先按 uv 官方安装文档(
https://docs.astral.sh/uv/getting-started/installation/) 完成安装。
再检查工具和显卡:
bash
uv --version
nvidia-smi
进入 microduck_rl 后,后续的 uv run ... 会根据项目锁文件自动创建和同步Python环境,不需要先手工建立虚拟环境。
ARM 主机首次同步约2 GB CUDA依赖时,可先执行export UV_HTTP_TIMEOUT=600,避免默认下载超时。
训练主路径要求NVIDIA CUDA GPU。查看任务、运行部分CPU测试和ONNX CPU复演不需要本地CUDA训练。
5.3 检查任务注册表
bash
cd microduck_rl
uv run list-envs
仓库当前包含行走、行走加跌倒恢复、起身、坐站、触地拾取、踢球、前滚翻和多种轮滑任务。
5.4 运行测试
bash
uv run --with pytest pytest tests/
这些CPU测试会检查关节索引、奖励符号、NaN 防护等基础约束。
5.5 训练冒烟测试
bash
uv run train \
Mjlab-Velocity-Flat-MicroDuck \ --env.scene.num-envs 64 \ --agent.max_iterations 5
官方项目把“64个环境、5次迭代”作为低成本冒烟测试,用来提前发现配置、观测和导出问题。
5.6 正式训练
bash
uv run train \ Mjlab-Velocity-Flat-MicroDuck \ --env.scene.num-envs 4096
官方给出的参考是现代CUDA GPU上约1–2小时可得到可用步态,但实际时间取决于GPU、代码版本和训练配置,不能作为保证。
本地没有CUDA GPU时,可以让同一条命令通过 Hugging Face Jobs 执行:
bash
uv run train \ Mjlab-Velocity-Flat-MicroDuck \ --env.scene.num-envs 4096 \ --hf-jobs
会把任务提交到Hugging Face Jobs,需要相应账号、权限和算力额度。
当前官方MuJoCo Warp训练路径要求CUDA。
6. 从MJCF重建装配图与CAD
仿真仓库里的网格不是一套可以直接生产的CAD图纸,每个STL只描述一个局部网格,真正的装配位置、父子关系和旋转轴保存在MJCF中。
本阶段任务是先恢复“零件应该摆在哪里、绕哪里转”,再把这些几何参考重建为可加工、可装配的参数化零件。
完成后,应得到一个包含 15 个刚体组和正确关节基准的CAD装配,而不是一堆堆在原点的 STL。
6.1 MJCF比单个STL 更重要
STL只保存三角网格。MJCF还保存:
• 刚体父子关系
• 关节轴线
• 关节限位
• 相对位姿
• 质量和惯量
• 碰撞几何
• keyframe
官方 RL 仓库当前主要模型包括:
|
模型 |
用途 |
|
robot_walk.xml |
行走,简化部分躯干/头部碰撞 |
|
robot_allcollisions.xml |
起身、坐站、拾取、踢球、翻滚等全身接触任务 |
|
robot_allcollisions_rollers.xml |
被动轮子任务 |
|
robot_*_backlash.xml |
带关节回差的派生模型 |
行走模型为训练效率删除部分碰撞,不应直接拿它当完整机械干涉检查模型。
6.2 第三方装配恢复项目的输出
第三方 microduck-replica 在(https://github.com/fanhao375/microduck-replica
) 中,使用官方 robot_allcollisions.xml 和其中引用的视觉网格完成了四类输出:
1.从MJCF恢复零位姿态下的运动学装配关系
2.将47个局部坐标系网格按刚体归并为15个装配部件
3.生成四张普通视图、两张爆炸图和一张分色对照图
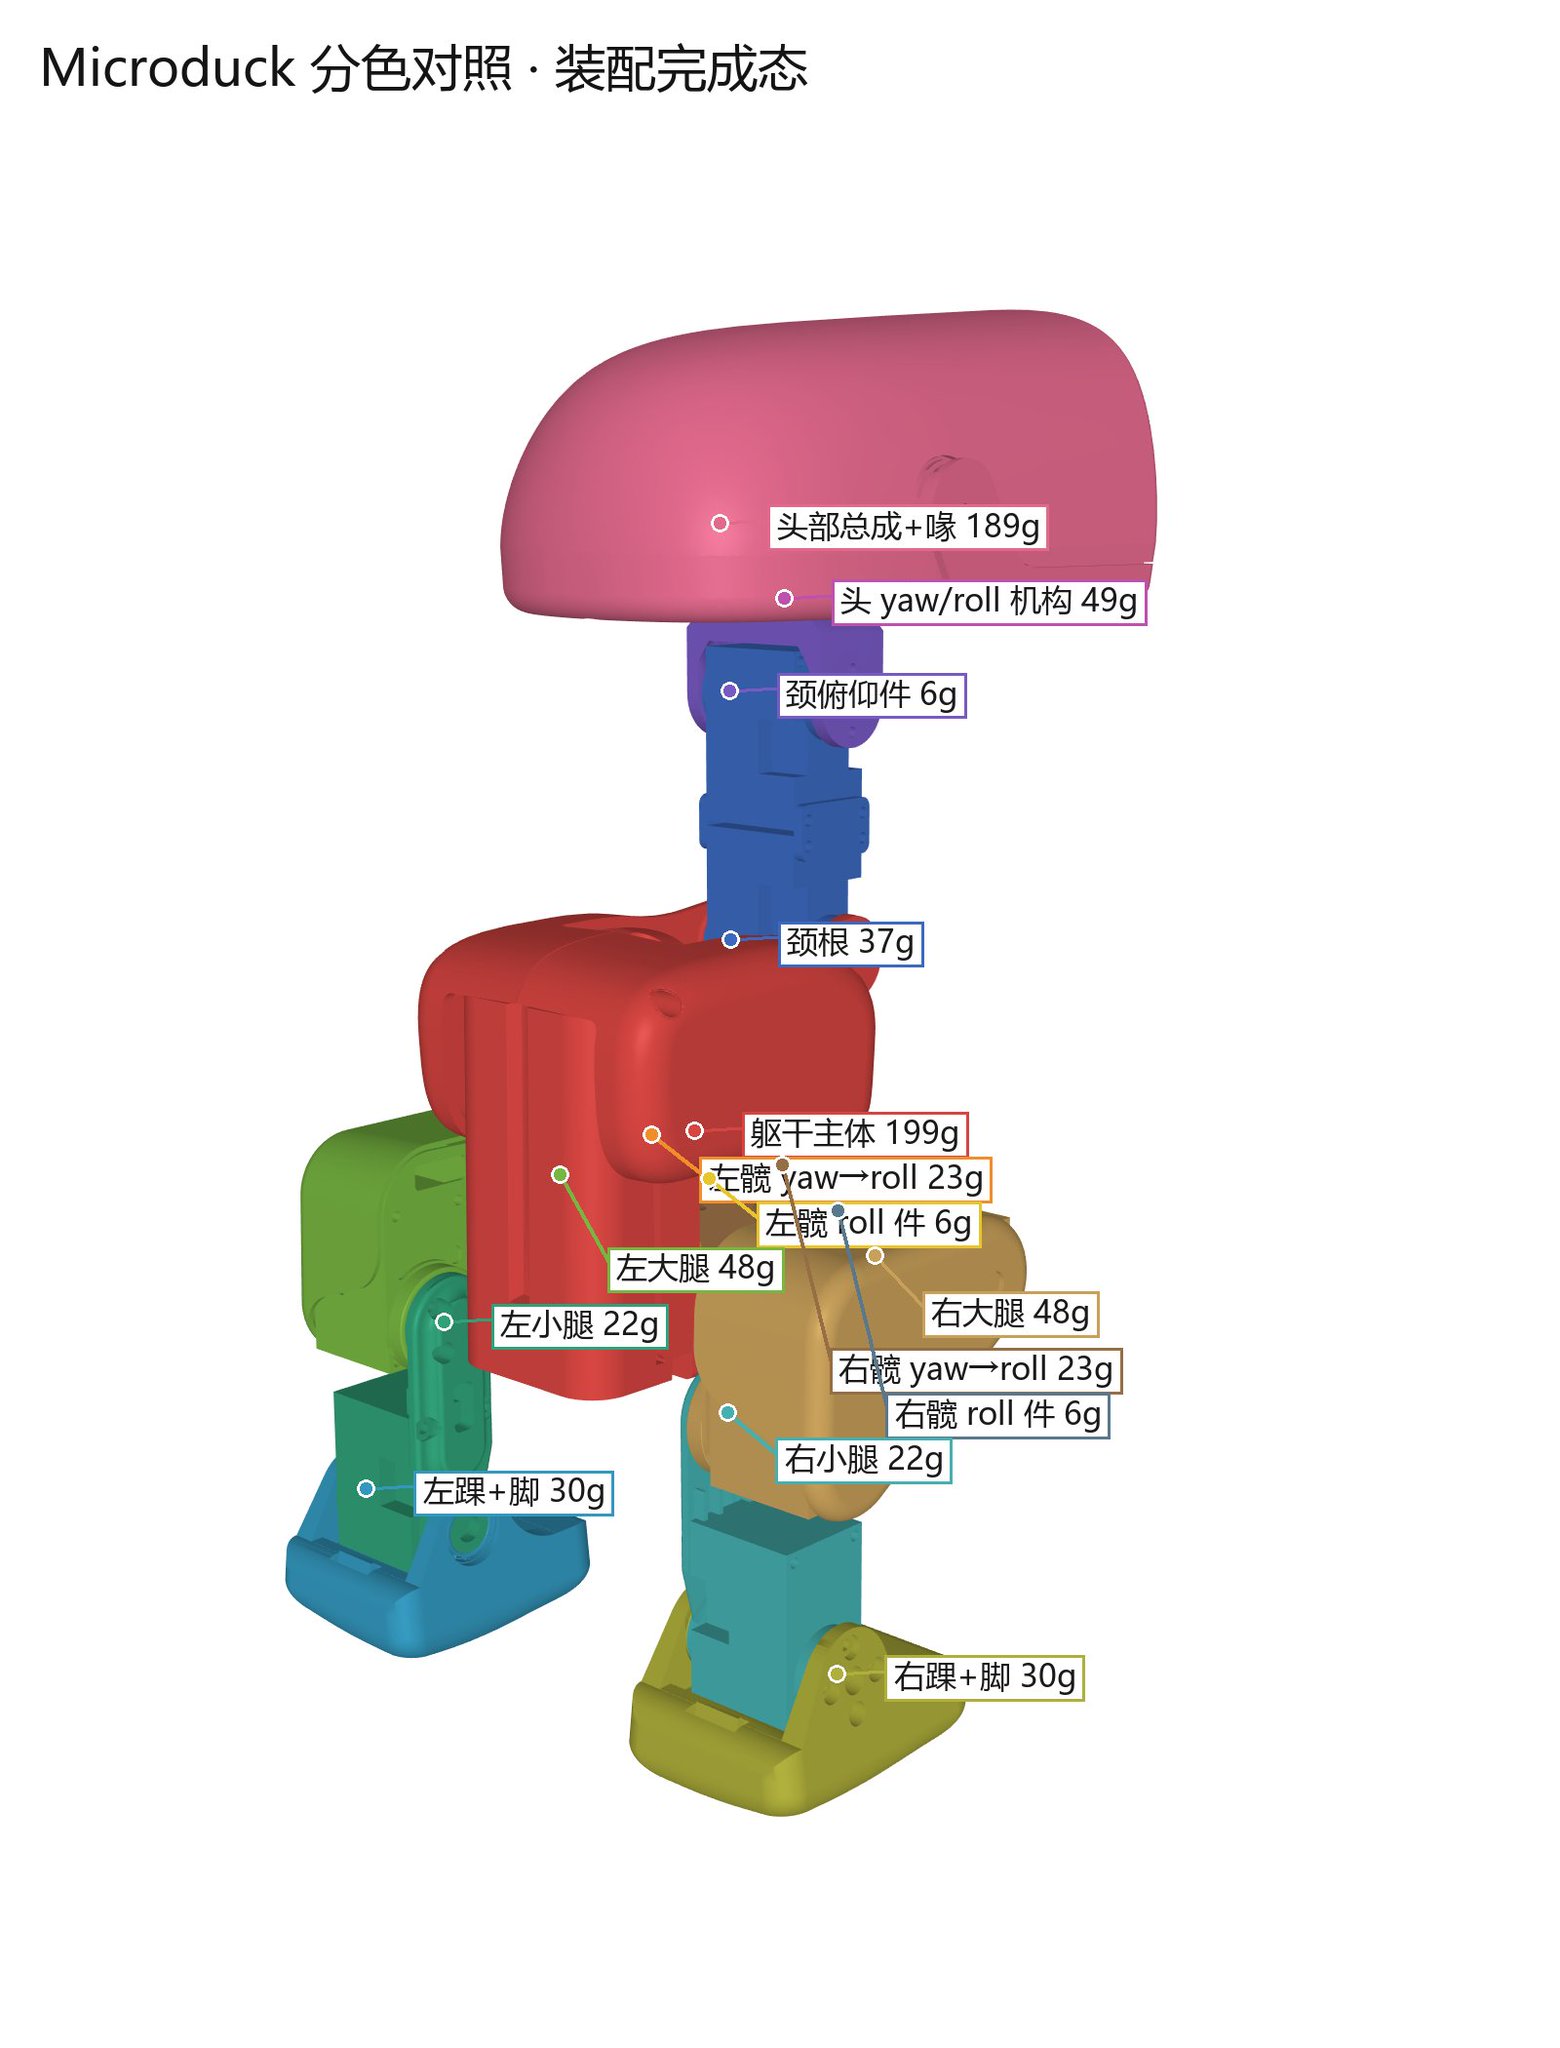
4.导出15个已应用世界变换的STL、一个整机合并STL,以及源网格对照JSON
该项目报告的零位外包尺寸约为144 × 141 × 264 mm,整机合并网格为796,792个三角面,仿真刚体总质量约737.2 g。
这些是第三方脚本对特定版本模型的输出,不是官方制造尺寸或成品称重值。
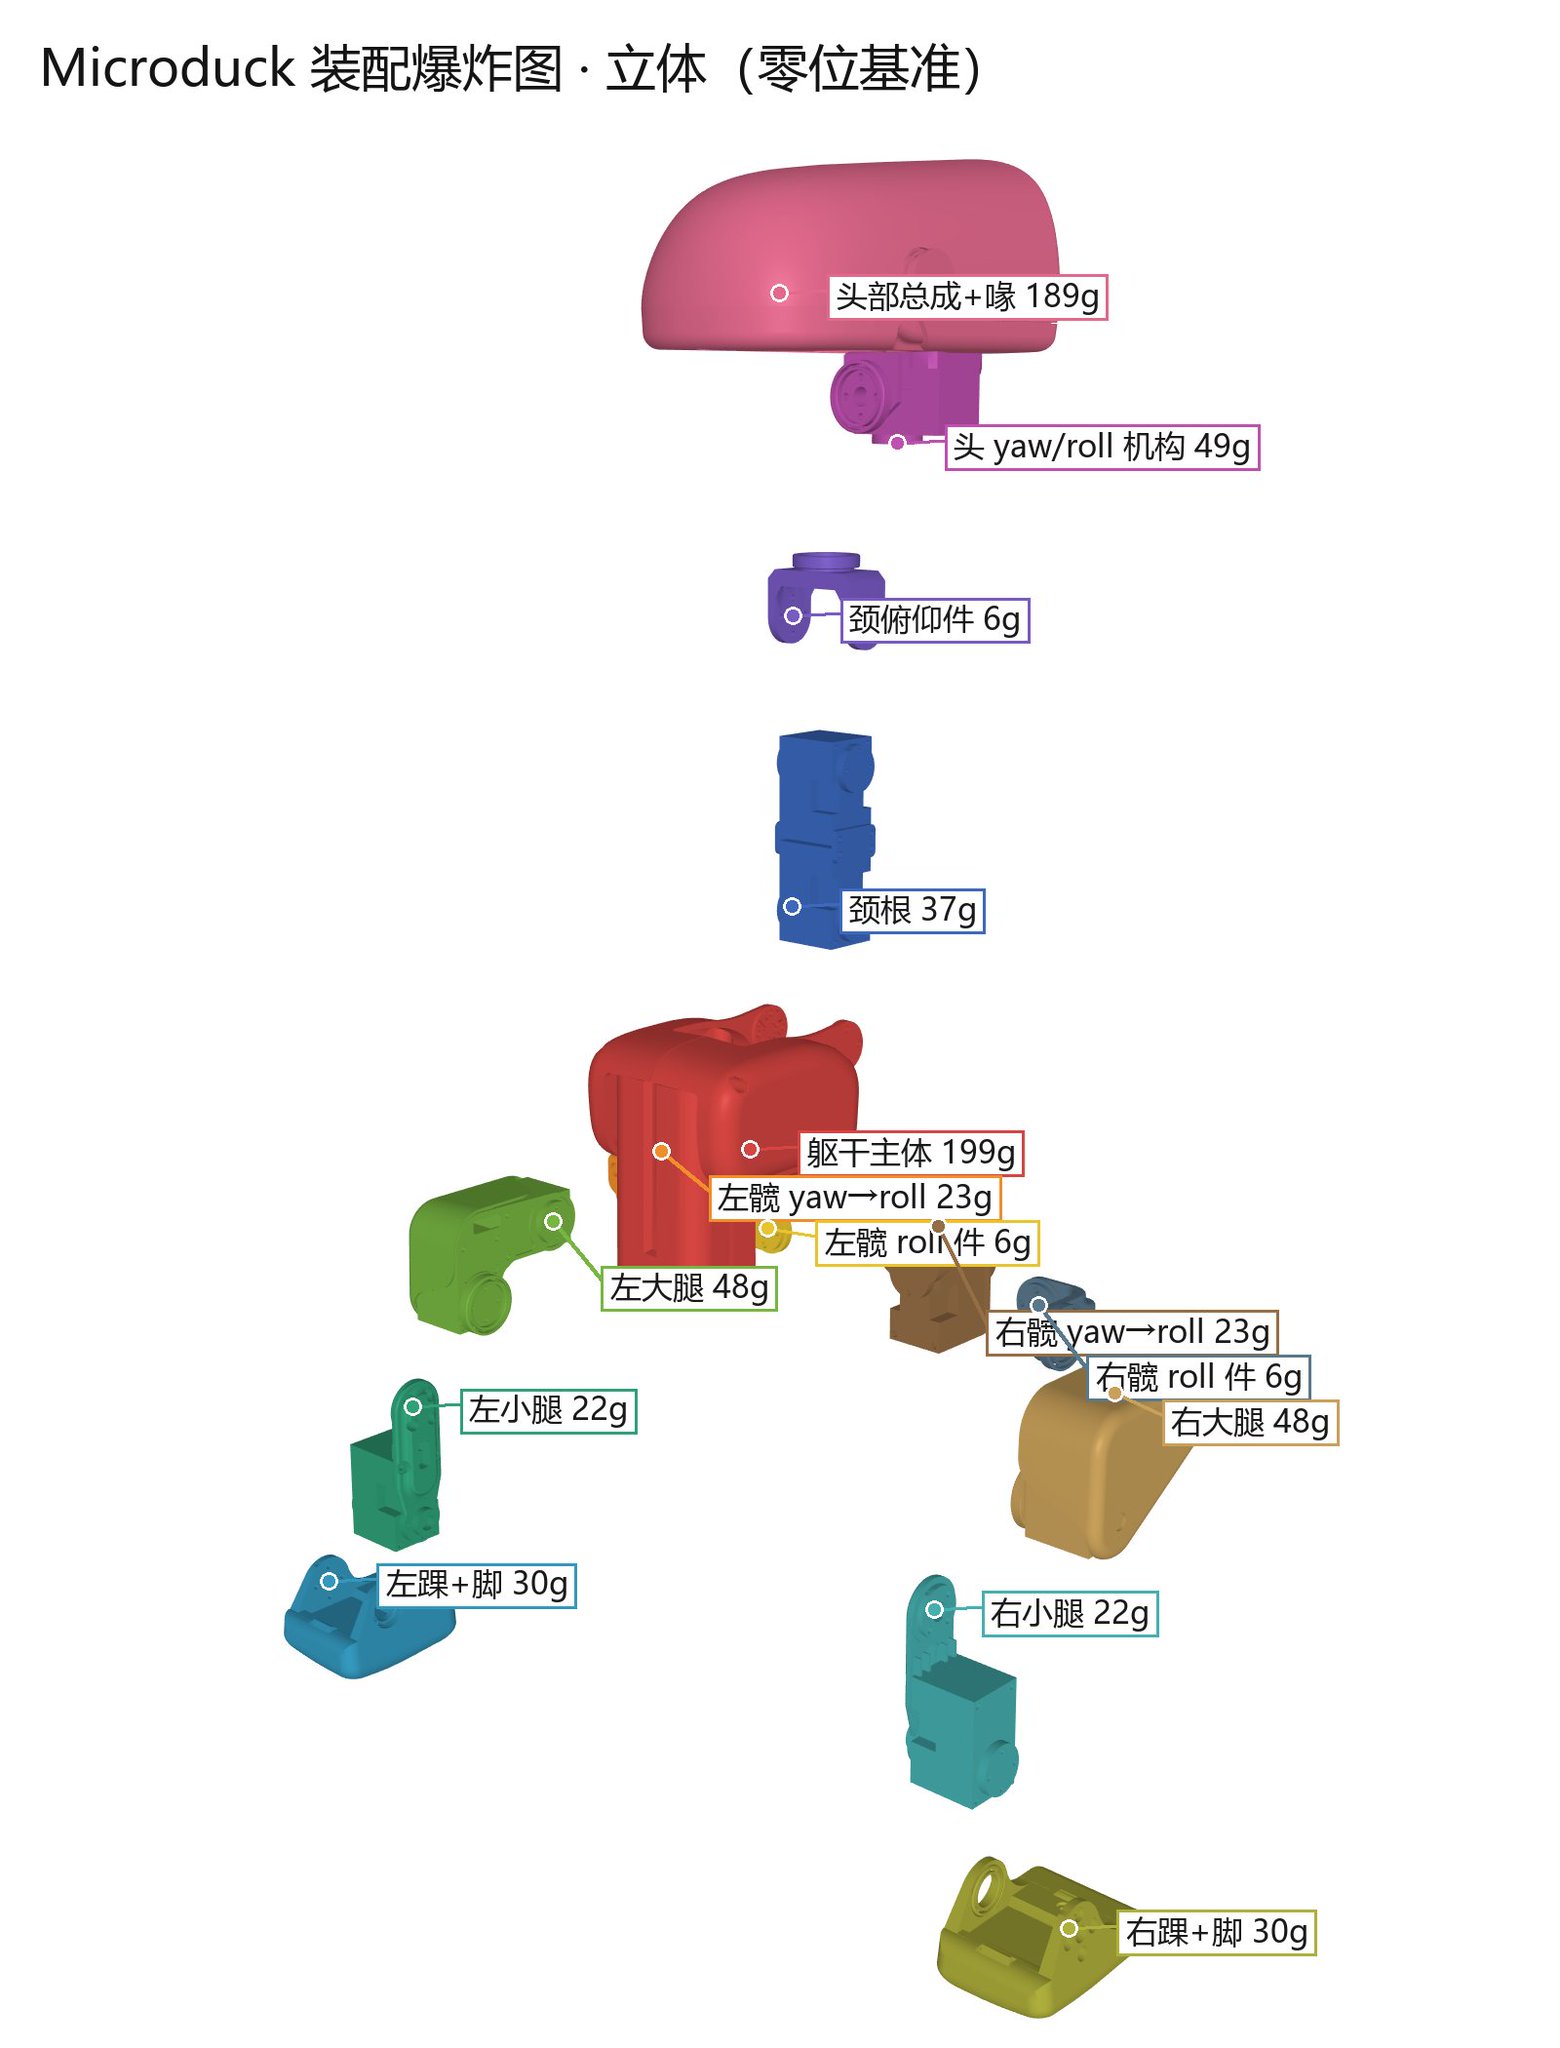
仓库导出的是已经摆到正确世界坐标的三角网格集合,便于一起导入FreeCAD、Fusion 360、SolidWorks或Blender。它不是带特征树、配合约束、材料表和可编辑尺寸的原生 STEP/FCStd/SLDASM 装配体。
6.3 从 MJCF 得到装配树
第三方脚本按MJCF的body层级把网格归到15个刚体组。零位结构可概括为:
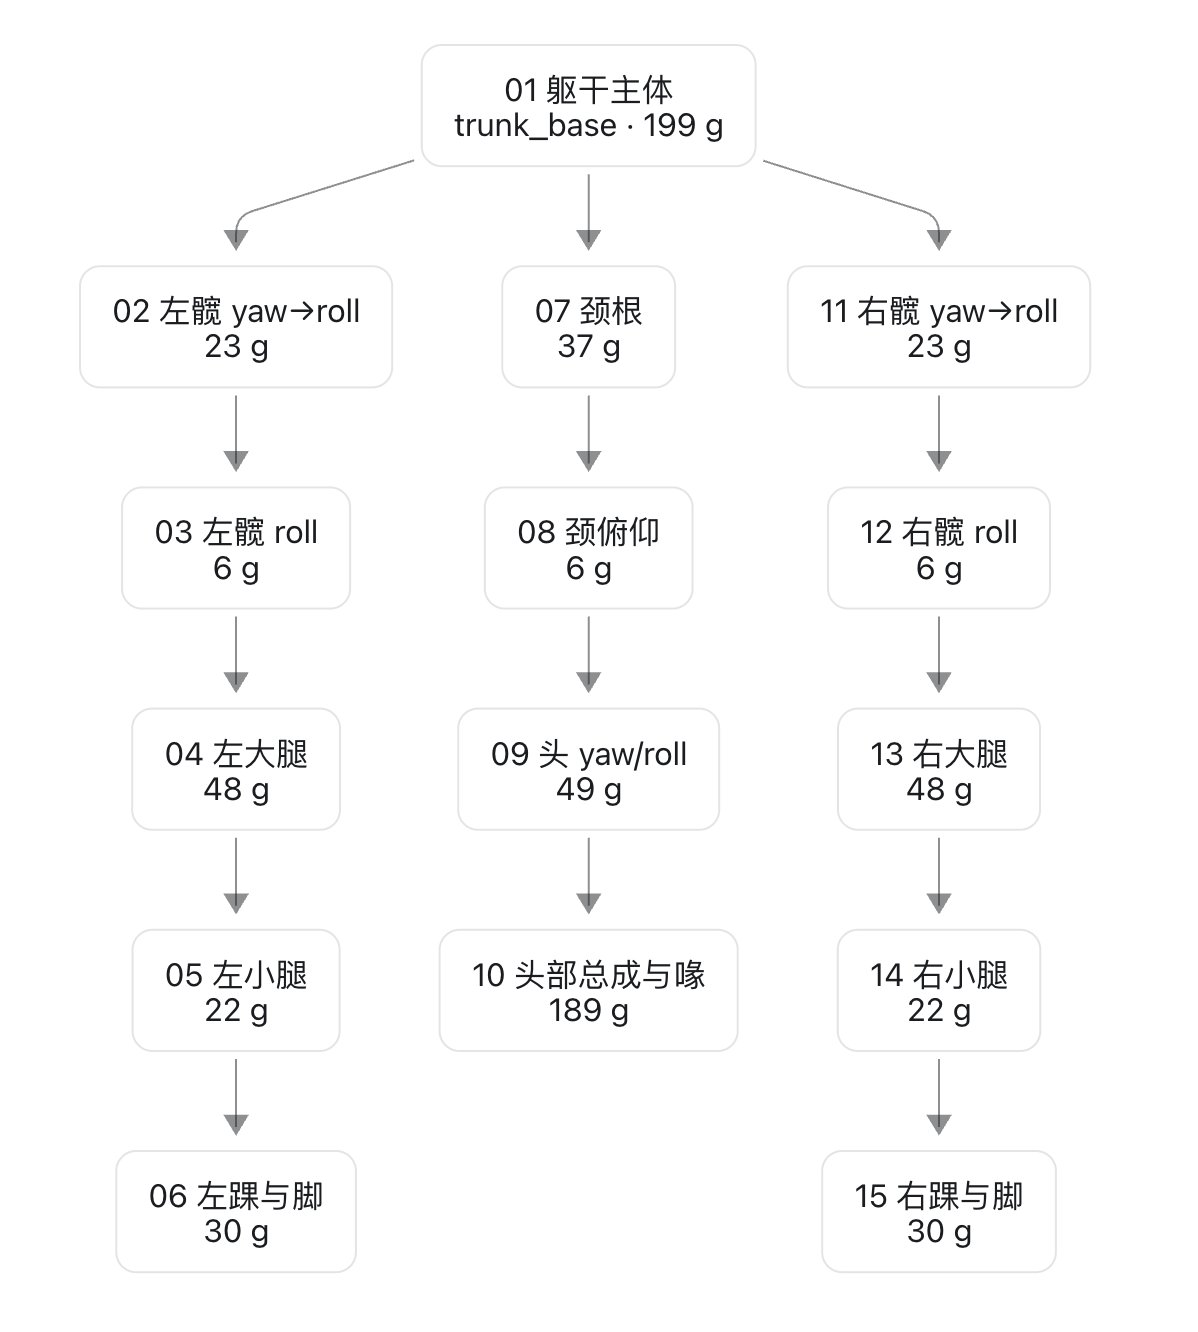
躯干和头部总成在仿真中分别约199 g和189 g。这个质量分布提示头部对整机质心影响很大,摄像头、屏幕、扬声器或外壳材料一旦变化,应重新测量头部质量和惯量。
|
输出部件 |
MJCF body |
合并的源网格数 |
仿真质量口径 |
|
01 躯干主体 |
trunk_base |
10 |
199 g |
|
02 左髋 yaw→roll |
yaw2roll |
4 |
23 g |
|
03 左髋 roll |
hip_l |
2 |
6 g |
|
04 左大腿 |
upper_leg_left |
5 |
48 g |
|
05 左小腿 |
leg |
2 |
22 g |
|
06 左踝与脚 |
ankle_left |
4 |
30 g |
|
07 颈根 |
neck |
4 |
37 g |
|
08 颈俯仰 |
neck_pitch |
2 |
6 g |
|
09 头 yaw/roll |
yaw_roll_motion |
4 |
49 g |
|
10 头部总成与喙 |
jaw_soft |
16 |
189 g |
|
11 右髋 yaw→roll |
bearing_roll |
4 |
23 g |
|
12 右髋 roll |
hip_l_2 |
2 |
6 g |
|
13 右大腿 |
upper_leg_right |
5 |
48 g |
|
14 右小腿 |
leg_2 |
2 |
22 g |
|
15 右踝与脚 |
ankle_right |
4 |
30 g |
同名源网格可能在多个位置实例化,因此源网格数是各刚体引用次数,不等于唯一 STL 文件数。
6.4 坐标变换
上游网格的顶点位于各自局部坐标系。直接把47个STL 一起导入CAD,它们会堆在原点附近,恢复装配必须使用MuJoCo在零位前向运动学后给出的每个geom世界位姿。
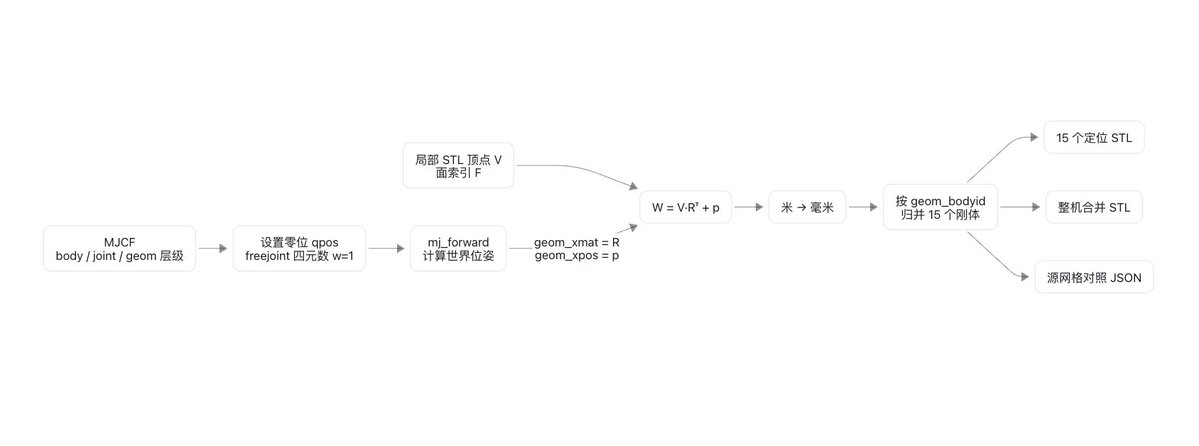
对应的数学关系是:
p_world = R_world_geom · p_local + t_world_geom
第三方导出脚本中的等价实现为:
python
d.qpos[:] = 0
d.qpos[3] = 1.0 # freejoint: qw = 1
mujoco.mj_forward(m, d)
R = d.geom_xmat[g].reshape(3, 3)
p = d.geom_xpos[g]
W = (V @ R.T) + p
W_mm = W * 1000.0
脚本只选择geom_group == 2的视觉网格,并按geom_bodyid分组。
这一选择适合生成外观装配图,不代表碰撞几何、关节标记或工程基准已经被写入导出的 STL。
6.5 重现装配图与定位STL
第三方脚本有一套独立于RL训练环境的轻量依赖。进入 microduck-replica`后,先建立虚拟环境:
bash
python3 -m venv .venv
source .venv/bin/activate
python -m pip install mujoco numpy pillow
然后在仓库根目录执行:
bash
# 拉取官方 microduck_rl 与 microduck 仓库
bash scripts/fetch_upstream.sh
# 从 robot_allcollisions.xml 重新渲染 7 张装配图python scripts/render_assembly.py upstream/microduck_rl assembly-drawings
# 导出 15 个刚体分组 STL、整机 STL 和零件对照表python scripts/export_assembly_stl.py upstream/microduck_rl cad
脚本依赖 mujoco、numpy 和 pillow,渲染还需要可用的 OpenGL 离屏上下文。复现时先记录 microduck_rl 与 microduck-replica 的 commit,因为 MJCF 路径、body 名称和 geom 分组可能变化。
爆炸图不是从CAD约束自动生成的。第三方渲染脚本沿每个body的父链累加偏移,并以约 48 mm的步长将链末端逐级移远。它表达的是运动学层级,不是实际拆装方向、螺丝抽出方向或线束拆卸顺序。
6.6 从定位STL建立可编辑CAD装配体
按以下步骤把第三方转成自己的工程装配:
1.将01–15的定位STL一次性导入,保持原始毫米单位和导入变换不变;
2.用07_分色对照_装配态.png和零件对照表.json 检查是否有漏件、镜像错误或单位错误;
3.把每个网格转换为独立 mesh/body,仅把它当作外形参考;
4.从MJCF重新创建14个策略旋转副,并单独创建嘴部机构;
5.在每个 joint 的 pos 建局部坐标系,以 axis 定义旋转轴,以range 定义运动限位;
6.用参数化实体重画舵机支架、轴承座、壳体分缝、连接器孔和紧固件结构;
7.将视觉网格隐藏,只保留重画后的可制造零件做干涉和运动检查;
8.为每个总成建立质量、材料、版本和实测偏差属性。
若需要从MJCF计算CAD中的关节基准,可使用:
T_world_body = T_world_parent · T_parent_body(q=0)p_world_joint =
p_world_body + R_world_body · p_body_joint
axis_world_joint = R_world_body · axis_body_joint
定位STL本身不保存joint pos、axis或range,所以只把网格导入CAD并不能得到可运动装配,必须同时读取MJCF关节定义。
6.7 从仿真网格到可打印工程件
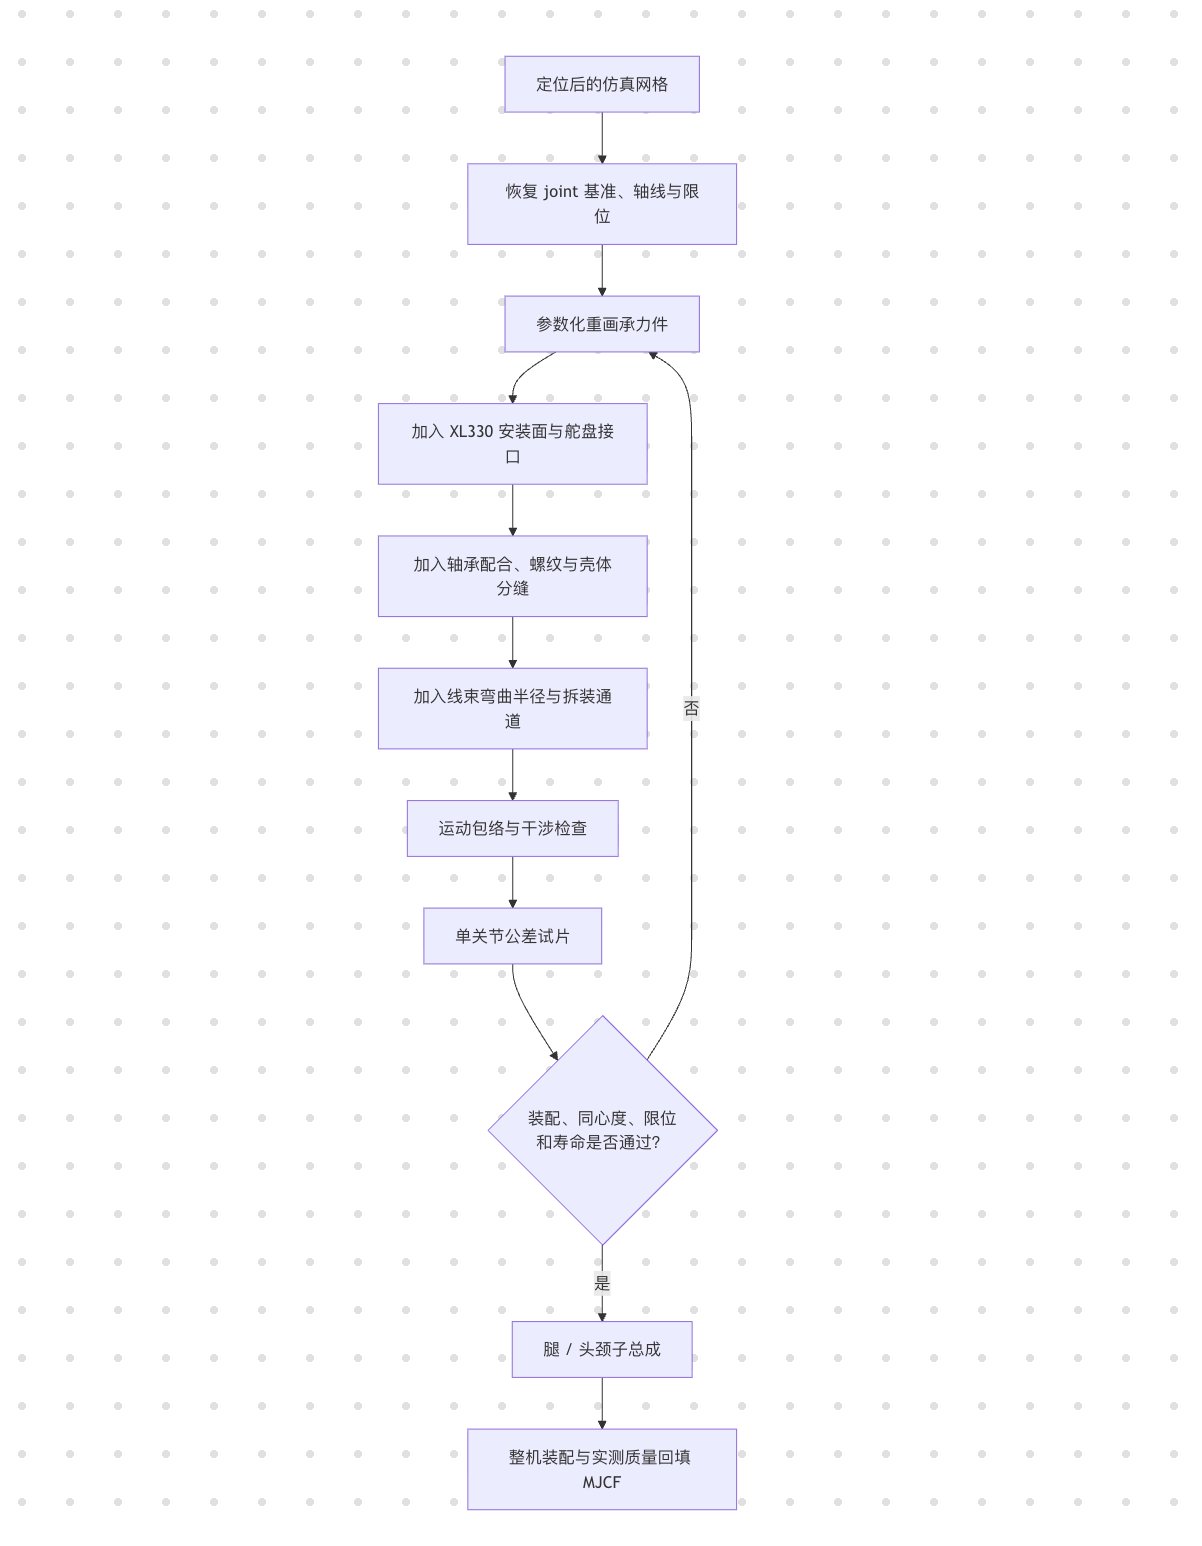
必须补做的工程内容包括:
• STL网格修复、封闭和合理减面;
• XL330本体、舵盘、从动轴承和紧固件的真实安装界面;
• 热熔螺母、嵌件、螺钉头和工具操作空间;
• 轴承座压配或间隙配合公差;
• 关节全行程线束弯曲半径、夹线风险和连接器拔插空间;
• 壳体分件、打印方向、支撑面和层间受力;
• 软限位之外的物理止挡以及摔倒碰撞路径。
第三方紧固件分析可以作为孔型调查的起点,但孔径统计不能自动确定每一颗螺丝的长度、材料、锁紧方式和装配顺序。
6.8 单关节试制
至少验证:
1.XL330 能否装入
2.输出轴与从动轴承是否同心
3.舵盘和外壳是否干涉
4.螺丝刀是否有实际操作空间
5.舵机线是否能转弯并承受全行程;
6.正负限位是否与MJCF一
7.连续摆动后孔位是否松动
8.摔落冲击是否会沿层纹劈裂
6.9 质量与质心
对每个装配总成单独称重,并记录:
• - 左/右腿各段质量
• - 躯干质量
• - 头部与嘴部质量
• - 电池、主控、HAT和线束质量
• - 整机质心位置
结构从约800 g增长到1.2 kg,不是小误差,而是另一套执行器和动力学系统。若质量或质心明显改变,应更新MJCF并重训,不要只提高动作缩放硬顶。
6.10 材料选择
• - 尺寸验证件:PLA
• - 第一版可用结构:PETG、ABS或ASA
• - 高负载关节:考虑 PA 或纤维增强材料,但先验证层间强度
• - 轴承座:按实际打印机和材料做公差样条
• - 螺纹位置:优先热熔螺母或贯穿螺栓,不要依赖薄壁塑料直接攻丝承受冲击
7. 电源与Dynamixel总线
机械件能够装起来以后,先在台架上完成电气系统,不要直接把15个舵机全部装进机身。Dynamixel 允许多颗舵机共用一条数据线,但每颗设备必须有唯一ID,供电还要承受多个关节同时启动造成的瞬时电流。
让主控稳定发现所有设备,并在1 Mbps下连续批量读取和写入,不是让机器人马上运动。
7.1 电源树
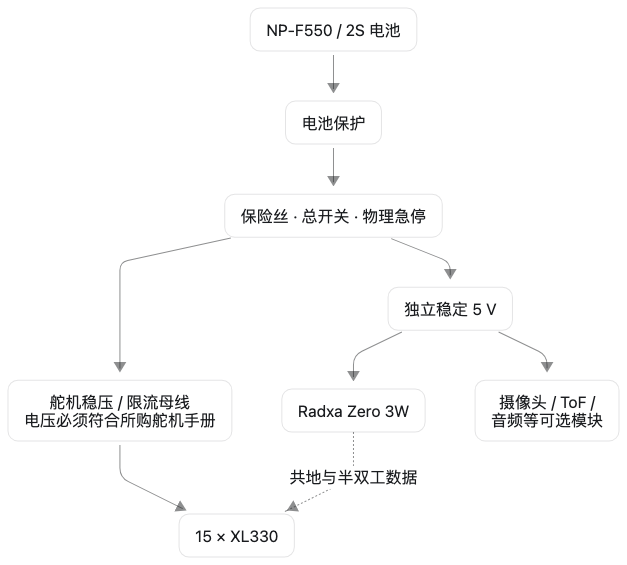
不要把主控直接接到未经确认的舵机母线。主控、摄像头、ToF和音频的稳压与瞬态需求应单独计算。
供电要点:XL330-M288手册给出的工作电压上限为6.0 V,而满电2S电池约为8.4 V。舵机侧应使用数据手册范围内的稳压电源,不要直接连接 2S 电池。
资料矛盾:官方RL的XL330 执行器模型把输入电压随机化在6.5–8.2 V,运行时也从舵机回报值估计2S电池电压。但ROBOTIS对市售XL330-M288-T标出的输入范围是3.7–6.0 V、推荐5.0 V。当前公开资料没有说明量产机是否使用特殊版本舵机,或电源路径是否还有未公开设计。因此,复刻时不能仅凭RL 参数把市售 XL330 直接接到2S。应按手中实物的手册设计稳压,并把实测母线和执行器响应回填到BAM模型后重新训练。若希望复用官方ONNX,则还需先独立确认原机舵机版本与供电路径,不能把第三方推断当作电气规格。
7.2 电源设计要求
• 按多舵机同时起动和堵转瞬态选择线径、连接器与保险丝
• 主干尽量短,避免细线菊花链造成远端压降
• 主控5 V电源要能承受舵机动作造成的输入扰动
• 所有模块共地
• 首次上电使用限流电源,不直接插电池
• 预留物理急停或一拉即断的总电源插头
• 连接器必须防反插
• 电池应使用带保护的可靠成品包和适配充电器
运行时通过舵机报告值估计母线电压,台架阶段仍应测量稳态电压、启动瞬态和动态压降。
若实际母线与RL的6.5–8.2 V建模范围不同,应修改执行器模型并重新训练、验证策略。
7.3 总线物理层
当前官方基线:
• 接口:TTL 半双工
• 数据线:单线
• 数据逻辑:3.3 V TTL(ROBOTIS 标注 5 V tolerant)
• 协议:Dynamixel Protocol 2.0
• 速率:1,000,000 baud
• 端口:/dev/ttyS2
这里的 3.3 V 指数据线逻辑电平,不是舵机供电电压。不要用普通USB-UART的TX、RX两线直接并在一起。需要正确的半双工收发或自动方向电路,并确认高阻态、上拉和电平兼容。
7.4 台架顺序
1.不接舵机,只看串口是否空闲
2.接一颗舵机,读取型号、ID、位置、电压和温度
3.设置唯一ID
4.验证1 Mbps
5.增加第二颗并做sync_read
6.扩展到一条腿
7.扩展到15颗
8.最后加入 ID 200 的 IMU 板
每次只增加一个变量。重复ID会让回复碰撞,看起来很像电源或串口噪声。
8. IMU到Dynamixel桥接
行走策略除了关节位置,还必须知道机器人正在向哪边倾斜。Microduck没有让主控通过另一条USB或I²C路径单独读取运动IMU,而是把 IMU 包装成一个Dynamixel从设备,与舵机共用同一条总线。
如果直接使用官方兼容板,本章用于理解它的接口;如果需要自制替代板,则必须复现ID、寄存器布局、采样频率和坐标方向。
8.1 运行时接口
imu_to_dxl v2 作为ID 200的Dynamixel从设备,与15个舵机在同一次 sync_read 中返回数据。控制环从地址124开始读取12字节,源码以半开区间124–136表示,末地址136本身不属于数据块。
当前v2路径使用LSM6DSV16的SFLP姿态融合,12字节块包含三轴陀螺和压缩的四元数分量。
|
字节 |
编码 |
|
0..6 |
gyro x/y/z,三个小端有符号 i16,量程 ±500 dps,17.5 mdps/LSB;运行时转为 rad/s |
|
6..12 |
SFLP 四元数 x/y/z,三个 IEEE fp16;运行时按单位四元数恢复 `w |
当前运行时默认把传感器原始轴映射为躯干轴 [+raw_z, +raw_y, -raw_x],并等待至少25个有效融合姿态样本后才把IMU标为就绪,约相当于100 Hz下的0.25 s。替代板若安装方向不同,应修改安装四元数或固件映射,而不是在策略输入端临时交换数组槽位。
8.2 兼容板功能框图
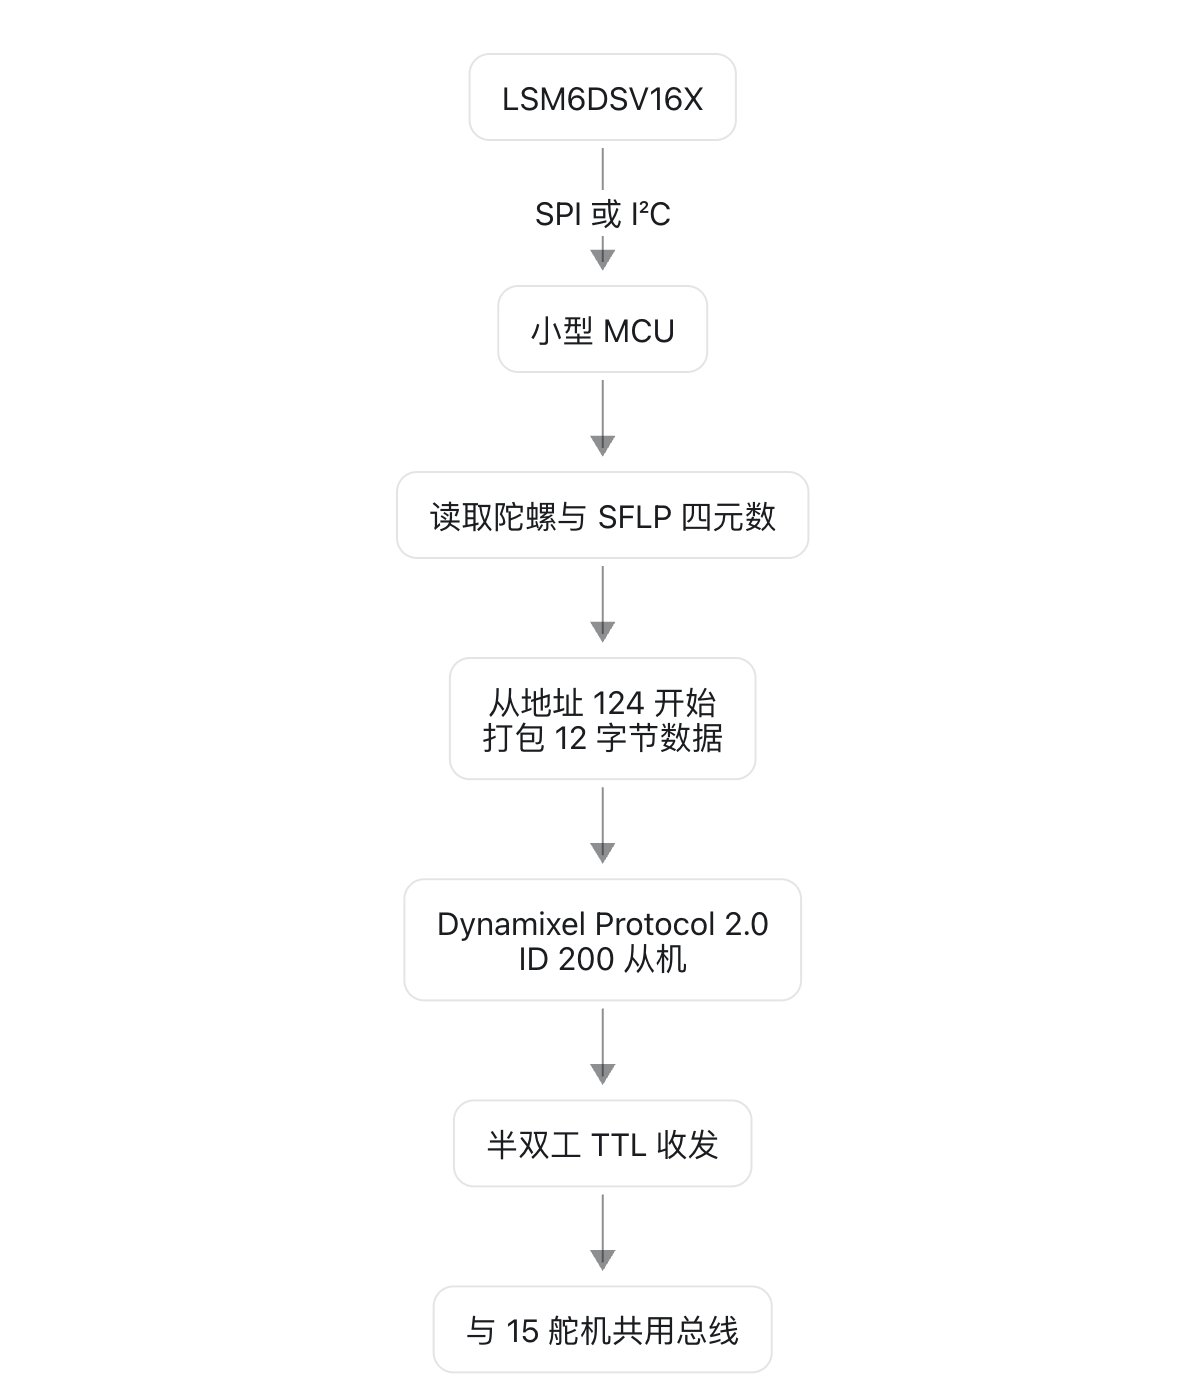
8.3 验收条件
• 1 Mbps下连续运行至少一小时无CRC/超时错误
• 50 Hz下每个样本都更新
• 静止时陀螺零偏稳定
• 旋转方向与仿真坐标系一致
• 直立时projected_gravity接近运行时期望
• 四元数归一化且无 NaN
• 翻转和跨越四元数符号时不产生突跳
• 上电后在姿态融合尚未稳定时明确报告“未就绪”,不要伪造零姿态
如果暂时无法实现这块板,可以先在台架上用FakeIo或修改后的传感器后端验证软件,但这不代表真机策略已经可用。基本行走不能长期依赖与训练模型不匹配的USB IMU临时方案。
9. 主控、Linux与运行时
硬件总线稳定后,再把控制权交给 Radxa Zero 3W 上的官方 Rust 运行时。主控板负责启动系统服务、独占 UART、读取设备、运行 ONNX,并向上层应用提供控制接口。
本阶段先验证操作系统和守护进程,不加载真实行走策略。这样可以把 Linux 配置问题与机器人动力学问题分开。
9.1 开发板路径
官方开发文档当前要求在Radxa Zero 3上使用Armbian 26.2.1 Minimal。官方roadmap记录了 Radxa Zero 3W上的实际行走bring-up。
由于官方安装文档和发布系统仍在演进,第三方复刻者应先阅读当前仓库中的:
docs/robot/install-dev.md
docs/robot/cheatsheet.md
docs/design/architecture.md
docs/design/robotd-design.md
不要只执行旧教程里的安装命令。开发构建可能涉及签名密钥、发布通道和官方板卡假设。
9.2 刷写并配置开发板
用 Armbian Imager (
https://www.armbian.com/radxa-zero-3/) 选择 Radxa Zero 3 和 Armbian 26.2.1 Minimal。
为了与下面的命令和默认路径一致,建议在Imager的profile 中把用户名设为 radxa,并填入Wi-Fi和密码。如果选择其他用户名,后文所有radxa和/home/radxa都要相应替换。
首次启动并接入网络后,从电脑写入SSH 公钥:
bash
ssh-copy-id radxa@<开发板_IP>
下面的脚本必须从电脑上的 microduck 仓库根目录运行,不要在开发板上运行:
bash
./scripts/provision-board.sh \ --pause-btd-on-pair \ --name <机器人名称> \ radxa@<开发板_IP>
脚本会通过SSH传送开发密钥、配置系统、处理重启并在最后执行健康检查。--pause-btd-on-pair用于规避部分AIC8800无线模块在手柄首次配对时的冲突。如果不使用手柄,它不影响基础行走闭环。仓库公开时通常不需要DUCK_TOKEN。
配置结束后登录开发板并确认版本与服务状态:
bash
ssh radxa@<开发板_IP>
robotctl version
robotctl health
9.3 UART2 登录控制台冲突
Armbian 默认可能在 /dev/ttyS2 启动serial-getty,占住舵机串口。官方文档明确记录了这个问题。
先检查:
bash
sudo fuser -v /dev/ttyS2
若确认为登录控制台占用,再禁用:
bash
sudo systemctl mask --now serial-getty@ttyS2.service
不要在不知道占用者是谁时盲目停止系统服务。
9.4 总线独占
robotd、旧runtime、调试脚本和USB适配器不能同时控制同一条串口。两个进程交错发送包会表现为随机硬件故障。
调试原则:
• 运行robotd时关闭其他舵机工具
• 用独立初始化命令前先停止守护进程
• 不要让系统登录控制台重新启用
• 所有维护脚本都应显式获取独占权
9.5 无策略或假硬件验证
官方当前代码提供fake/无策略路径用于测试,先确认:
• 服务能启动
• Unix socket正常
• robotctl health能给出可理解的状态
• 控制环达到目标频率
• 没有摄像头或ToF时,电机服务仍然独立工作
完成这些后再连接真实总线。
10. 舵机编号、零位与整机校准
同一份策略只有在仿真和真机共享同一套“零点与正方向”时才有意义。校准不是让机器人看起来大致站直,而是建立舵机编码器读数、机械安装角和MJCF关节角之间的准确对应。
建议从单颗舵机开始,再校准一条腿,最后处理完整的15设备总线。任何方向错误都应在低幅度、无负载状态下发现。
10.1 单颗舵机配置
一颗一颗接入,设置和记录:
• ID
• 波特率
• return delay
• 驱动模式
• 位置范围
• 正方向
• 零位偏移
• 当前固件版本
官方控制层会检查若干EEPROM/RAM参数。被恢复出厂设置的舵机可能带来额外返回延迟或不同PID默认值,使整条16设备总线无法稳定达到50 Hz。
10.2 无负载方向测试
不要装上完整连杆后才发现左右符号相反
对每个关节执行很小的正向命令,核对:
• 仿真中正方向
• 真实舵机正方向
• 编码器读数方向
• home pose
• 机械限位
• 左右镜像关系
10.3 home pose
home pose 是策略输出的参考中心:
target = home_pose + action_scale × action
如果某个关节零位偏5°,策略看到的是“我在正确位置”,真实机械却已偏离。它会用其他关节补偿,常见结果是抖动、歪站、膝盖过热或一迈步就倒。
10.4 整机缓慢回到 home pose
机器人必须先固定在吊架或支架上。确认15个舵机和 IMU 状态正常后,用官方命令给关节上电,并在约两秒内渐变到home pose:
sudo robotctl robot init
这条命令会移动所有关节,而且不需要加载策略。若方向、零位或机械干涉有任何异常,立即断电。完成检查后,用下面的命令解除扭矩:
sudo robotctl robot relax --yes
relax后机器人会失去支撑并倒下,所以必须先由支架或手稳妥承重。这两条命令都通过 robotd访问总线,不要同时运行另一个舵机调试程序。
10.5 校准验收
• 断电后手动摆到home pose,左右结构应对称
• 读取的14维关节位置应接近训练定义
• 所有关节在小范围运动时无碰撞
• 嘴部ID 34可单独运动,不影响策略索引
• 15 颗舵机温度、电压和位置都能读到
• IMU ID 200的样本连续更新
• 总线50 Hz连续运行一小时无持续丢包
11. 训练、导出与部署策略
机械质量、舵机、电压和控制频率与模型对齐后,才能把仿真策略迁移到真机。
训练得到的checkpoint不能直接交给Rust运行时。需要通过官方导出脚本转换为包含观测归一化的ONNX文件。
我们需要完成同一个ONNX 能在CPU MuJoCo中正确复演,并满足真机运行时的输入、输出和延迟要求。
11.1 选择匹配的模型
第一版应尽量保持:
• XL330执行器
• 相同的14关节顺序
• 相近质量和惯量
• 相同关节限位
• 相同控制频率
• 相同动作缩放和运行时后处理
• 相同IMU坐标系和观测单位
11.2 sim-to-real 配置
官方项目还包括:
• BAM M6的XL330电压级执行器模型
• 反电动势
• Coulomb、Stribeck和负载相关摩擦
• 电池电压随机化
• 负载压降
• 命令延迟
• 摩擦随机化
• 编码器偏差和IMU误差
• 可选的±1°回差模型
• 观测噪声与NaN防护
删掉这些内容,仿真里的策略可能更漂亮,但真机迁移通常更差。
11.3 检查训练结果
bash
uv run play \ Mjlab-Velocity-Flat-MicroDuck \ --wandb-run-path <entity/project/run_id>
不要只看“会不会向前”,还要观察:
• 足底是否持续打滑
• 头部是否用作不合理的配重
• 是否通过撞地获取奖
• 关节是否长期贴限位
• 动作是否高频抖动
• 碰撞是否依赖被简化掉的模型区域
11.4 ONNX CPU 复演
bash
uv run scripts/infer_policy.py --walking output.onnx
这一步使用部署用ONNX,而不是训练checkpoint,可提前发现导出、归一化和命令布局错误。
11.5 把 ONNX 放到机器人上
先从电脑把策略复制到开发板:
bash
scp output.onnx radxa@<开发板_IP>:/home/radxa/my_walking.onnxssh radxa@<开发板_IP>
在开发板上运行交互式配置工具:
bash
sudo robotctl configure
将 policy.walk 指向新文件。写入 /etc/robot/robotd.toml 后,对应配置应为:
[policy]walk = "/home/radxa/my_walking.onnx"
保存时接受工具给出的 robotd 重启建议,也可以退出后显式重启并检查:
bash
sudo systemctl restart robotdrobotctl version
robotctl health
robotctl monitor
如果模型路径错误、ONNX无法加载或输入输出宽度不是61/14,robotctl health 会报告异常。修复前不要给机器人上扭矩。再次运行sudo robotctl configure,在policy.walk上按u恢复默认值,即可重新使用随官方release提供的策略。robotctl monitor会持续显示实时状态,按 Ctrl+C 退出。
11.6 部署检查
• ONNX 输入 [1,61]
• ONNX 输出 [1,14]
• 由官方导出脚本生成
• 观测归一化器已烘入
• 14 个动作顺序正确
• 嘴部槽位不会吞掉右腿 action 9
• home pose 与真机零位一致
• action scale 与策略版本一
• 运行时滤波与训练/官方配置匹配
• 推理 warm-up 成功
• 单次推理稳定小于控制周期预算
• 任何 NaN 或非有限目标都会被拒绝
策略本身不内嵌动作EMA,头部和腿部低通位于运行时后处理链。
12. 分级真机调试
第一次真机测试的目标不是行走,而是逐层排除错误。先验证一颗舵机,再验证一条腿、完整总线、IMU、home pose和离地策略。只有前一级结果正确,才让机器人承担更多重量和自由度。
把“接线错误、索引错误、零位错误和策略不匹配”分开处理,避免整机摔倒后只能猜测原因。
12.1 十级调试顺序
任一级出现方向、限位、供电、温升、时序或通信异常,都应停在该级修复,不要带着已知问题进入下一阶段。
推荐顺序:
Test 1:单舵机
读取位置、速度、电压、温度,做 ±5° 小运动。
Test 2:一条腿
卸载或悬空,验证五关节顺序、方向和限位。
Test 3:15 舵机在线但扭矩关闭
确认每个 ID 唯一,状态读取稳定。
Test 4:加入IMU
确认16个设备一次 `sync_read`能稳定运行,姿态方向正确。
Test 5:缓慢回 home pose
机器人固定在吊架上,使用缓慢插值,观察是否有反向或干涉。
Test 6:脚离地运行策略
检查动作顺序、幅度和对称性。此时不能判断平衡性能,但能发现严重映射错误。
Test 7:双脚接触、外部扶持
只加载站立策略,逐步增加支撑负载。
Test 8:保护绳下独立站立
地面铺软垫,急停在手边,先测试 5–10 秒。
Test 9:扶持行走
小速度命令,记录IMU、关节、action、目标和总线时序。
Test 10:短距离自由行走
从 0.2 m 开始,不以“一米”作为第一次目标。
12.2 调试日志
先用 robotctl monitor 观察实时状态;需要保存机器可读日志时,可以使用:
bash
robotctl monitor --json --hz 50 > run.jsonl
最少记录:
• 61 维 observation
• 14 维 action
• 15 个目标位置
• 15 个实测位置和速
• IMU 原始块与投影重力
• 母线电压
• 各舵机温度
• 控制周期、读写耗时和丢包
• 视频
没有日志的摔倒只能重看视频猜,有日志的摔倒可以与MuJoCo同步对比。
13. 硬件变化与重新训练
强化学习策略会适应训练模型中的重量、惯量、摩擦、回差和执行器响应。更换舵机、加厚外壳或改变电池位置,不只是机械层面的修改,也改变了策略面对的动力学系统。
小改动先实测并回填模型,当质量、质心或执行器特性明显变化时,应重新训练,而不是只靠增大动作幅度补偿。
以下变化通常会破坏现成策略的迁移条件:
• 换成不同型号舵机
• 关节减速比、速度或力矩曲线变化
• 关节回差变化
• 舵机通信延迟变化
• 整机增重或质心移动
• 腿长、足底形状或摩擦改变
• IMU 安装角度变化
• 控制频率改变
• 位置增益或动作滤波改变
• 电池电压范围改变
正确做法不是只调 action_scale,还要:
1.测量新硬件
2.更新MJCF,质量、惯量、几何、限位
3.辨识执行器,摩擦、回差、延迟
4.更新domain randomization
5.smoke test
6.重新训练
7.导出 ONNX
8.CPU 复演
9.真机扶持测试
14. 常见故障排查
排查时先判断问题属于哪一层:设备是否在线、控制周期是否稳定、关节映射是否正确、仿真与真机是否一致。一次只改变一个变量,并保存修改前后的日志。
下面的表格按“现象 → 高概率原因 → 第一项检查”组织,可作为台架和真机测试时的快速索引。
|
现象 |
高概率原因 |
优先检查 |
|
所有舵机都不可见 |
/dev/ttyS2 被登录控制台占用、未供电、物理层错误 |
fuser 、母线电压、半双工接口 |
|
单颗舵机偶尔掉线 |
连接器、线径、重复 ID、return delay、压降 |
单颗台架、ID 表、示波器 |
|
16 设备时达不到 50 Hz |
返回延迟、总线错误、第二写入者、IMU 响应慢 |
EEPROM、独占端口、时序日志 |
|
姿态静止不动但总线无报错 |
IMU 样本冻结 |
样本计数、连续块是否完全相同 |
|
一上扭矩就猛烈撞限位 |
关节方向、零位、动作映射或单位错误 |
单关节小运动、home pose、action 顺序 |
|
左腿正常、右腿乱动 |
嘴部 index 9 插入错误或右腿映射错一位 |
14 动作到 15 槽目标的映射 |
|
仿真正常,ONNX CPU 复演异常 |
导出或观测归一化器错误 |
只用官方 scripts/export.py |
|
CPU 复演正常,真机立即倒 |
质量/质心、IMU 坐标、零位、滤波、执行器模型不匹配 |
与仿真逐项对齐日志 |
|
站立正常,迈步就掉电重启 |
电源瞬态、线阻、稳压器余量不足 |
示波器测舵机母线和 5 V |
|
关节持续发热 |
零位偏差、结构卡滞、增益或摩擦不匹配 |
无负载电流、机械手感、目标-实测误差 |
|
ToF 服务慢或影响系统 |
I²C 配置、固件加载、错误地放进控制环 |
独立运行 tofd ,不要阻塞 robotd |
|
更新后行为变了但版本看似正确 |
守护进程未重启、策略和二进制不匹配、配置覆盖 |
robotctl version 、health、策略路径 |
15. 项目验收清单
不要只用“走起来了”来判断项目是否完成。按下面的清单逐项验收,可以保证仿真、机械、电气、软件和真机结果都能够重复,而不是偶然成功一次。
仿真与训练
• [ ] uv run list-envs 正常
• [ ] CPU 测试通过
• [ ] 64 个环境 / 5 次迭代的冒烟测试通过
• [ ] 策略可在仿真查看器中运行
• [ ] ONNX 由官方脚本导出
• [ ] ONNX CPU 复演正常
机械
• [ ] 关节树和轴线与 MJCF 一致
• [ ] 15 个刚体组与分色装配图、零件对照表.json 一致
• [ ] 在 CAD 中重建了 joint pos、axis 和 range,没有把定位 STL 当作可运动装配
• [ ] 单关节测试件通过
• [ ] 左右腿方向和限位正确
• [ ] 全行程干涉、线束运动包络和工具拆装空间已检查
• [ ] 每个总成已称重
• [ ] 质心和整机质量已记录
• [ ] 线束在全行程不拉扯、不夹线
电气
• [ ] 电源有限流、保险和物理急停
• [ ] 实测舵机母线在所购舵机的数据手册范围内,未依据第三方推测直连 2S
• [ ] 主控 5 V 在舵机动作时稳定
• [ ] 15 个舵机 ID 唯一
• [ ] 1 Mbps 总线稳定
• [ ] ID 200 IMU 连续更新
• [ ] 50 Hz 运行一小时无持续错误
软件与校准
• [ ] UART2 无第二占用者
• [ ] home pose 与实物零位一致未错位
• [ ] home pose 与实物零位一致
• [ ] 关节方向、单位和范围一致
• [ ] robotctl health 可读
• [ ] 策略输入输出形状正确
• [ ] 观测归一化器、action scale 和滤波匹配
真机
• [ ] 吊架下回 home pose
• [ ] 离地运行策略无异常
• [ ] 扶持站立稳定
• [ ] 保护绳下独立站立
• [ ] 小速度扶持行走
• [ ] 短距离自由行走
• [ ] 每次测试有日志和视频
原文转述@yishan的分享